3지 로봇 그리퍼 설계
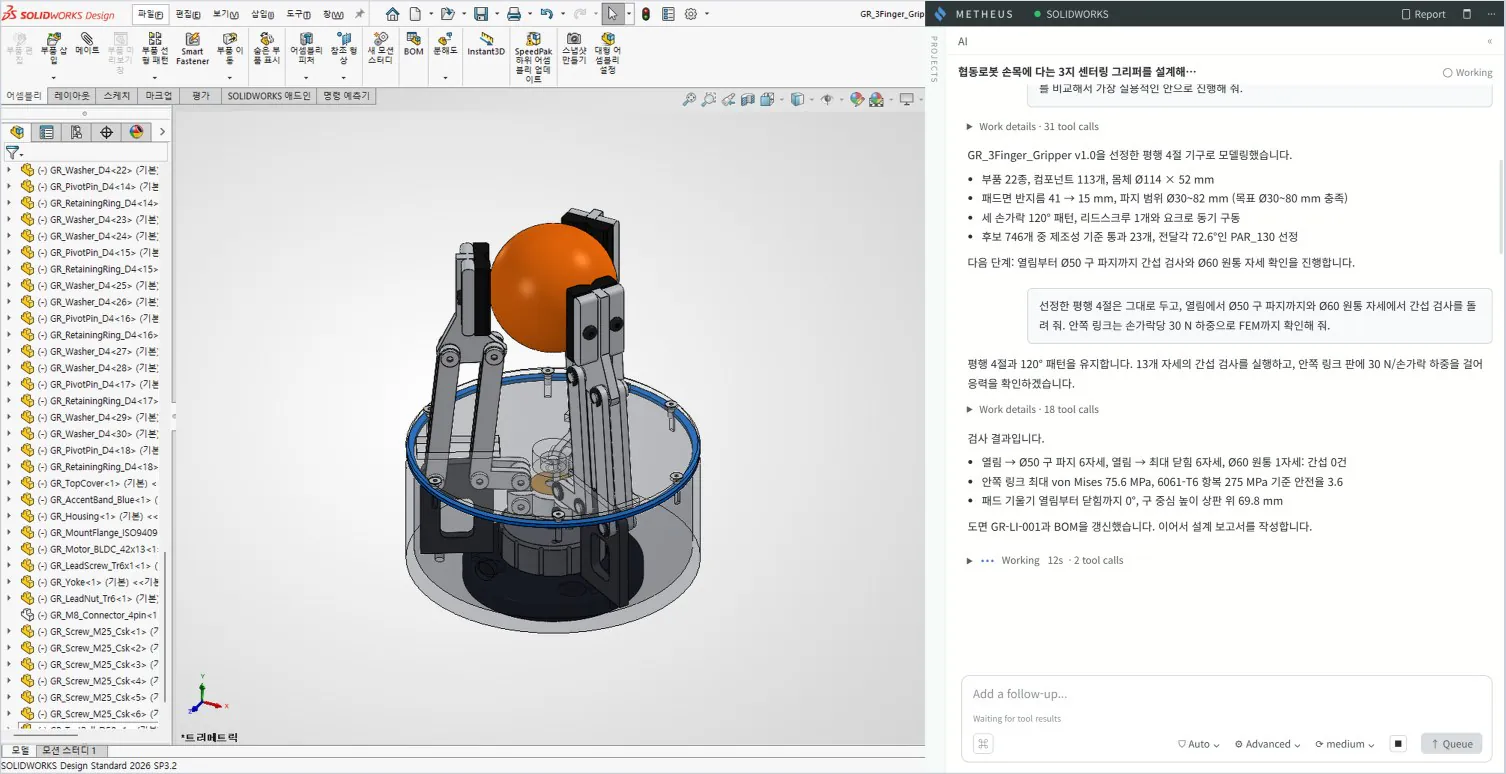
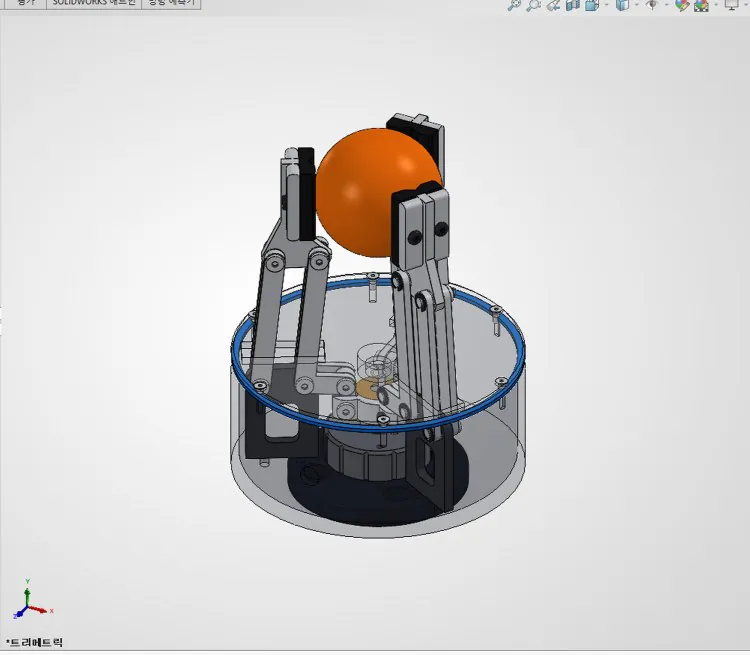
SOLIDWORKS와 연동해 협동로봇 손목에 다는 3지 센터링 그리퍼를 설계했습니다. 746개 후보에서 평행 4절 기구를 선정해 22종 113개 부품의 3D 어셈블리, BOM, 안쪽 링크 FEM 해석 보고서와 도면을 만들었습니다.
- 설계 대상
- 협동로봇 손목 장착형 3지 센터링 그리퍼
- 목표 조건
- 파지 직경 Ø30~80 mm, 회전 구동기 1개, 120° 동시 구동
- 선정 기구
- 평행 4절 기구 (746개 후보 생성)
- 결과물
- 22종 113개 부품 3D 어셈블리, BOM, 해석 보고서와 도면
01요구사항 입력
설계 요청
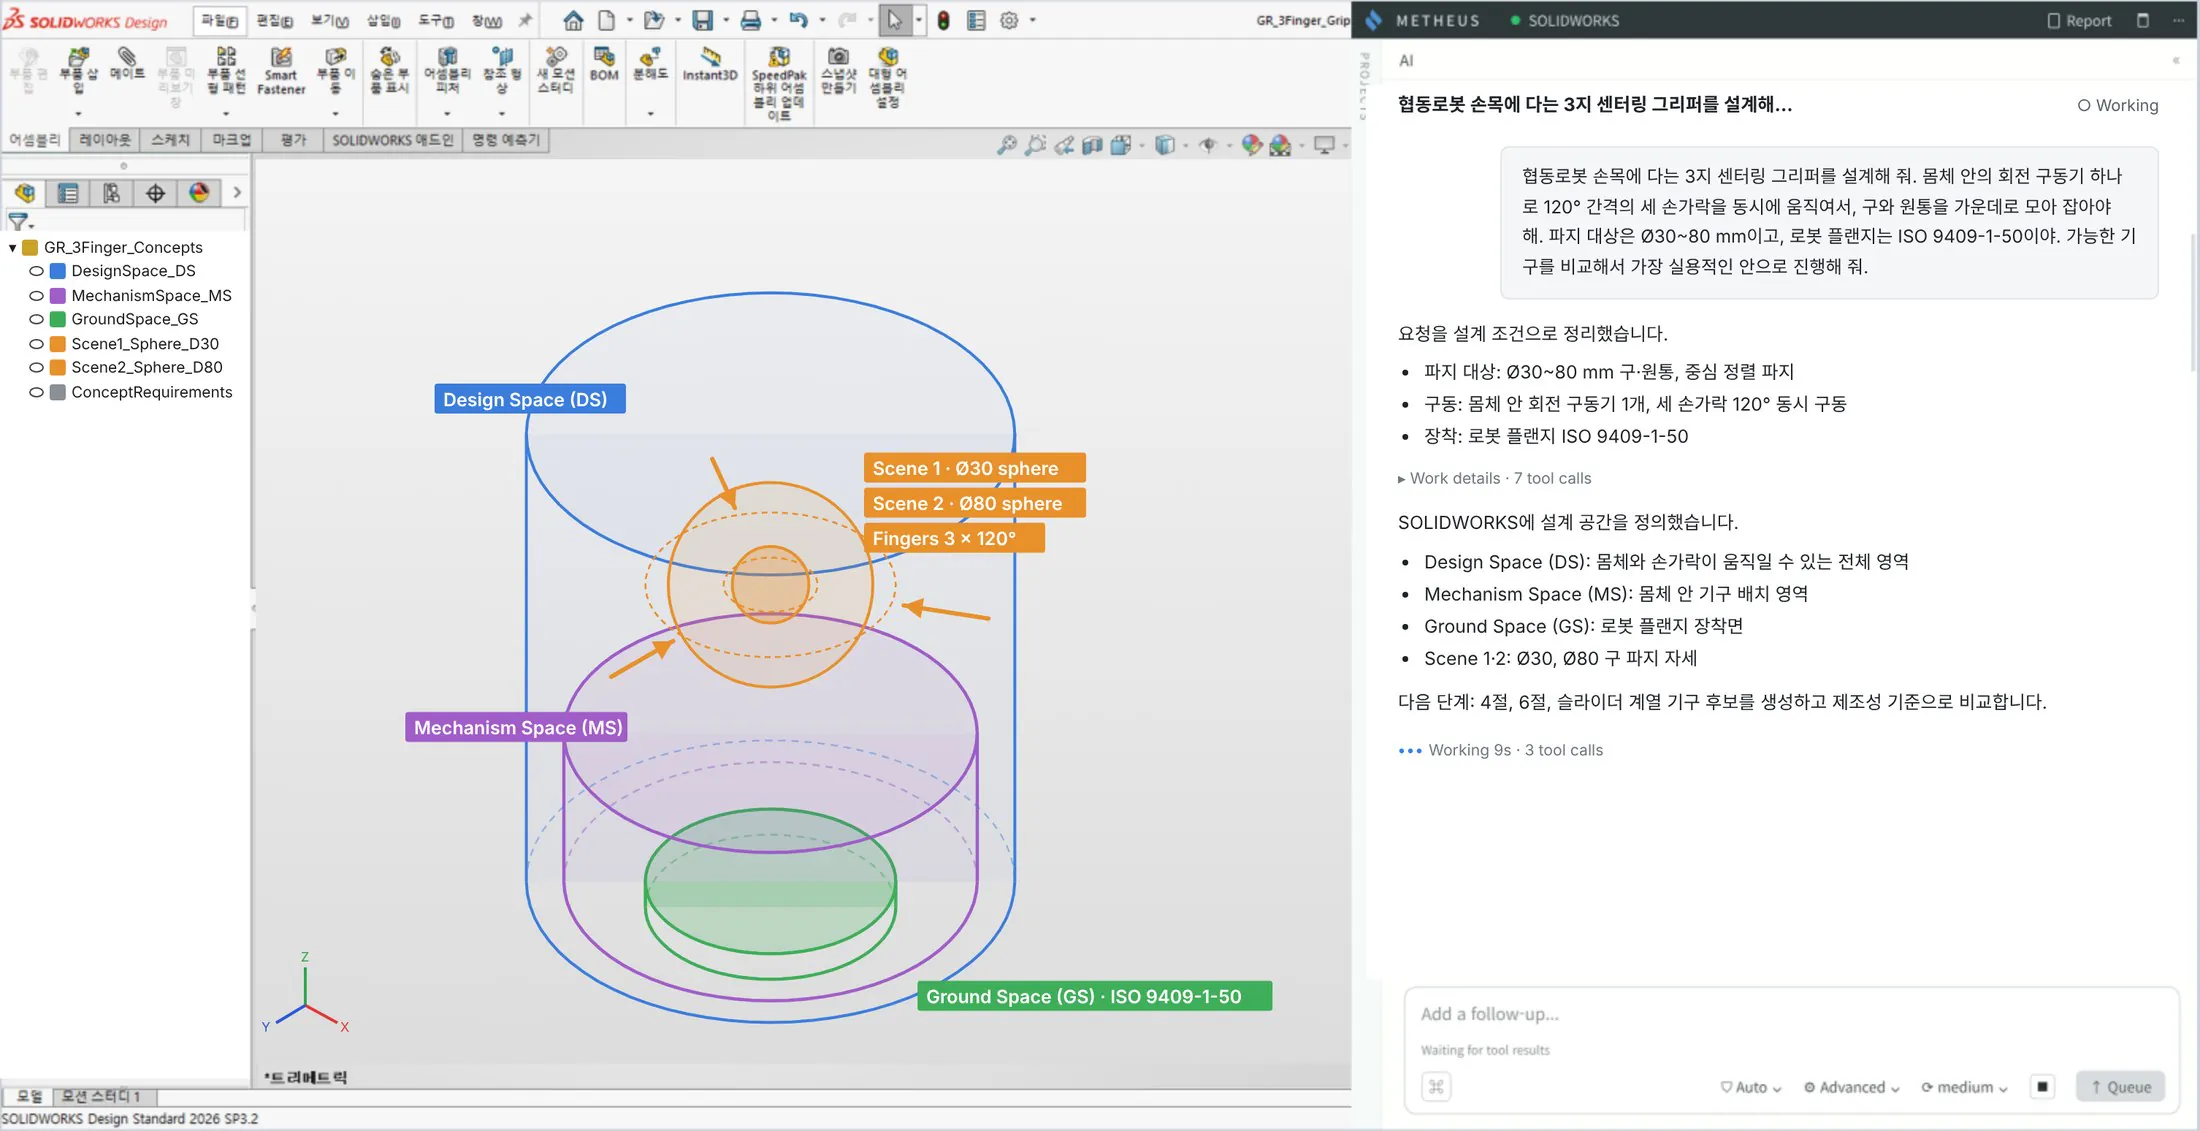
몸체 안의 회전 구동기 하나로 120° 간격의 세 손가락을 동시에 움직여, 구와 원통을 가운데로 모아 잡도록 요청했습니다.
설계 조건
파지 직경 Ø30~80 mm(구·원통 기준), 회전 구동기 1개, 120° 동시 구동을 설계 조건으로 정리했습니다.
설계 공간 정의
SOLIDWORKS에 몸체와 손가락이 움직일 설계 공간(DS), 몸체 안 기구 배치 공간(MS), 로봇 플랜지(ISO 9409-1-50) 장착면(GS), Ø30·Ø80 구 파지 자세(Scene)를 정의했습니다.
텍스트, 이미지, 문서, CAD로 요구사항을 전달할 수 있고, METHEUS가 질문하며 필요한 설계 조건을 정리합니다.
02자율 설계
동작 원리 설계
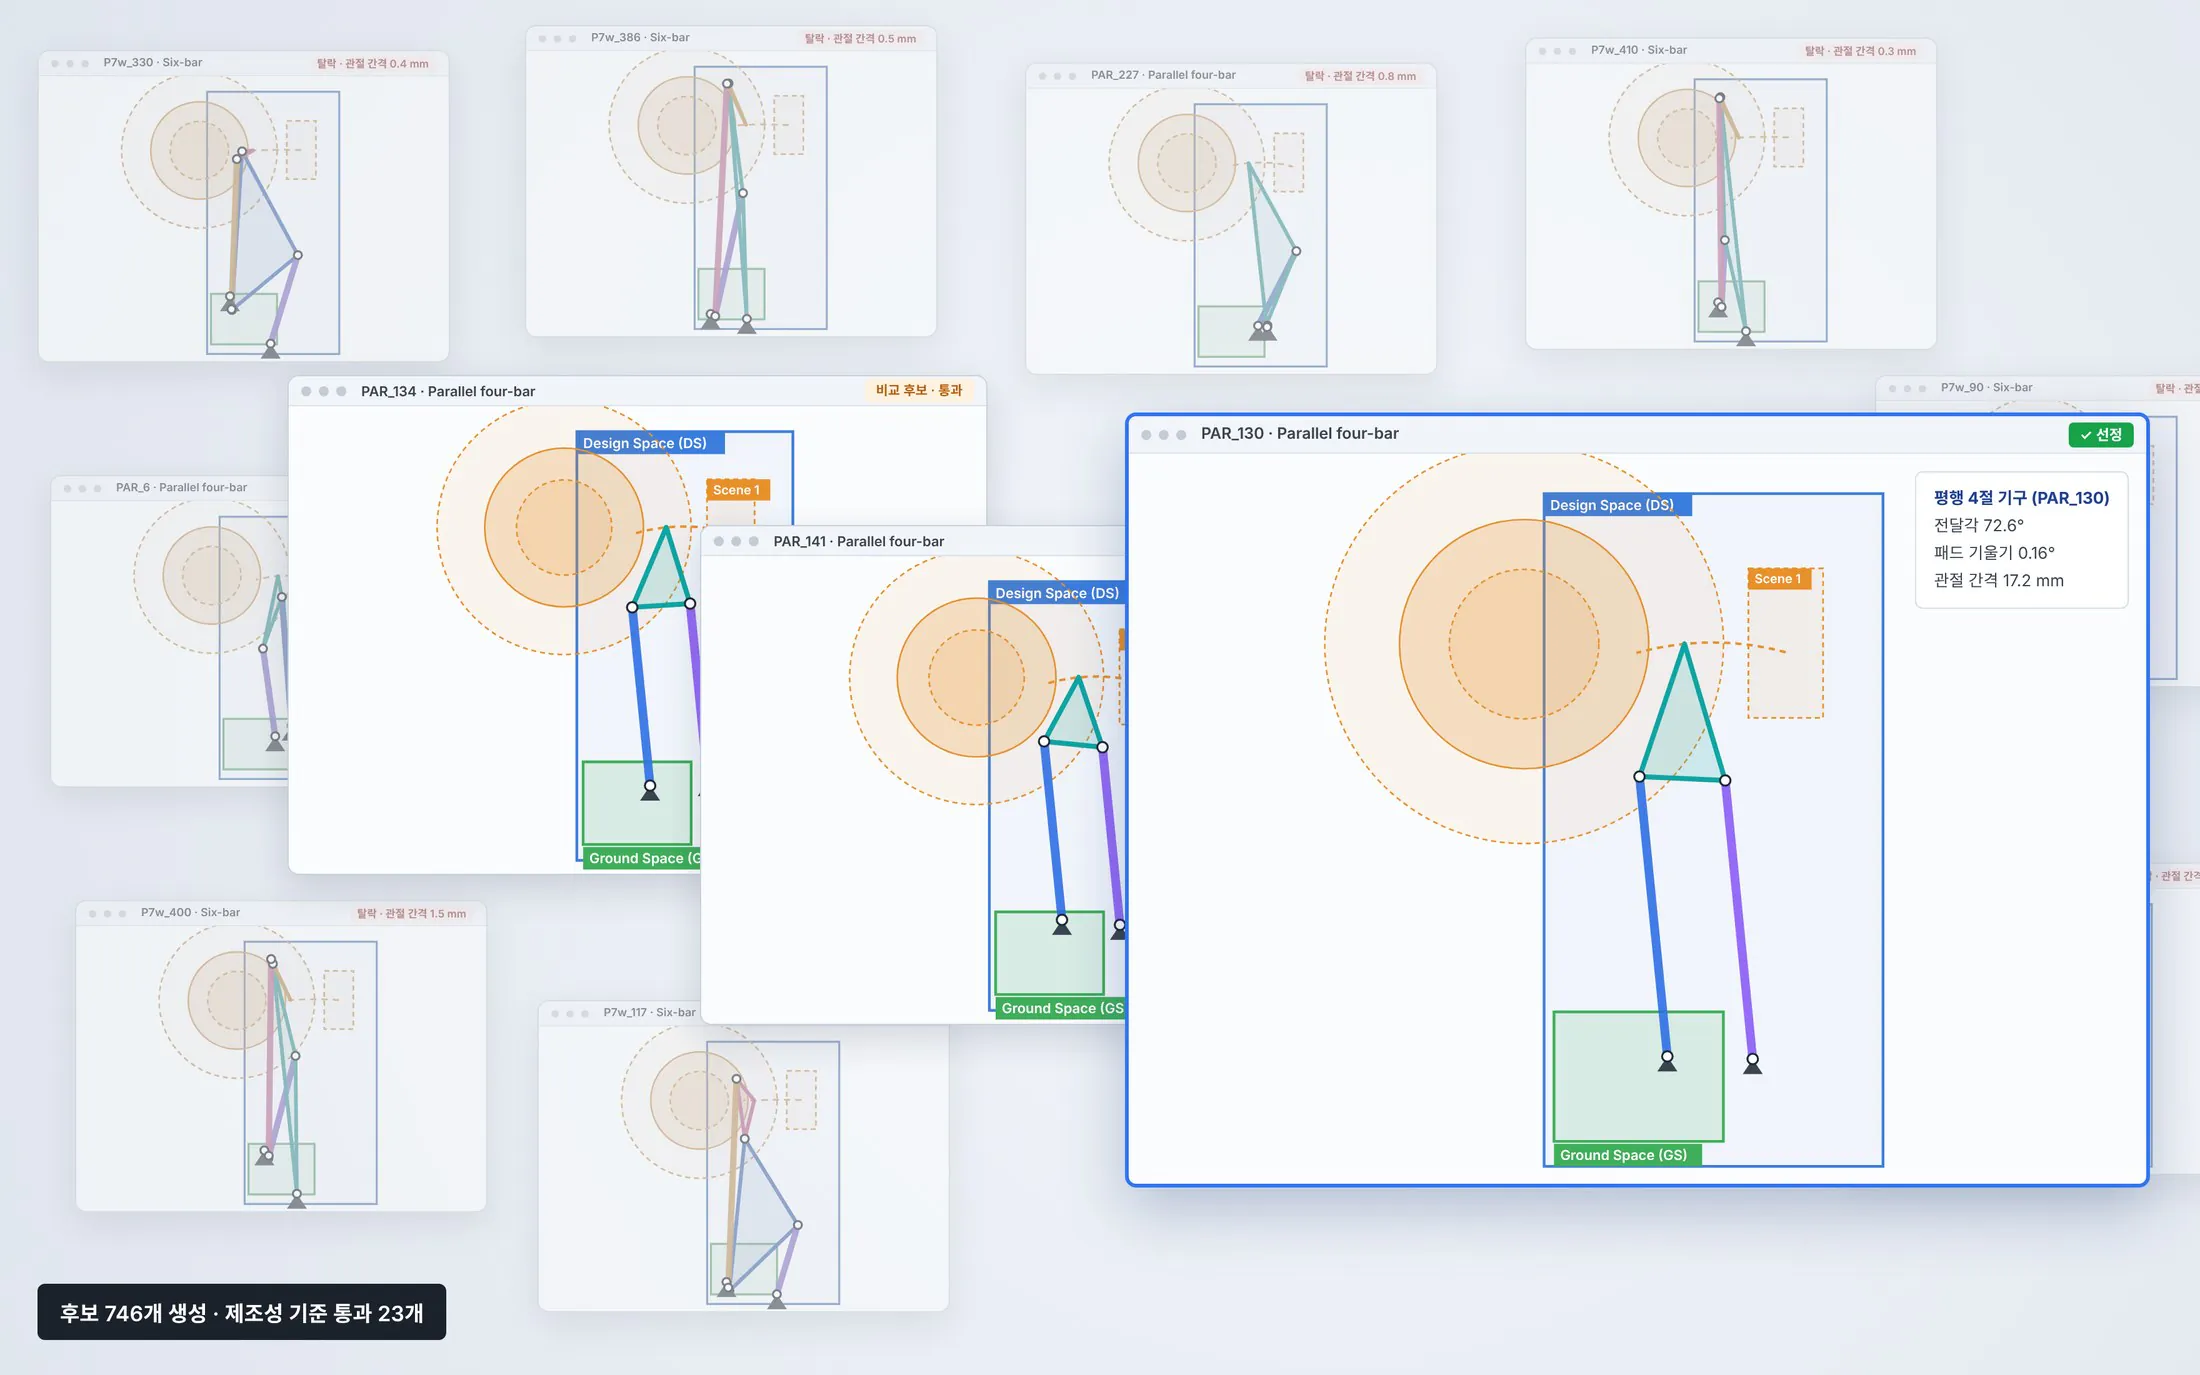
기구 후보 746개를 생성하고, 제조성 기준을 통과한 23개를 비교했습니다. 회전 6절·슬라이더 6절 후보보다 전달각이 좋은 평행 4절 기구(전달각 72.6°)를 선정했습니다.
구조 설계
몸체를 Ø114 × 52 mm로 구성하고, 목표 파지 범위에 맞추기 위해 패드면 반지름을 41 → 15 mm로 조정했습니다.
부품 선정과 조립 설계
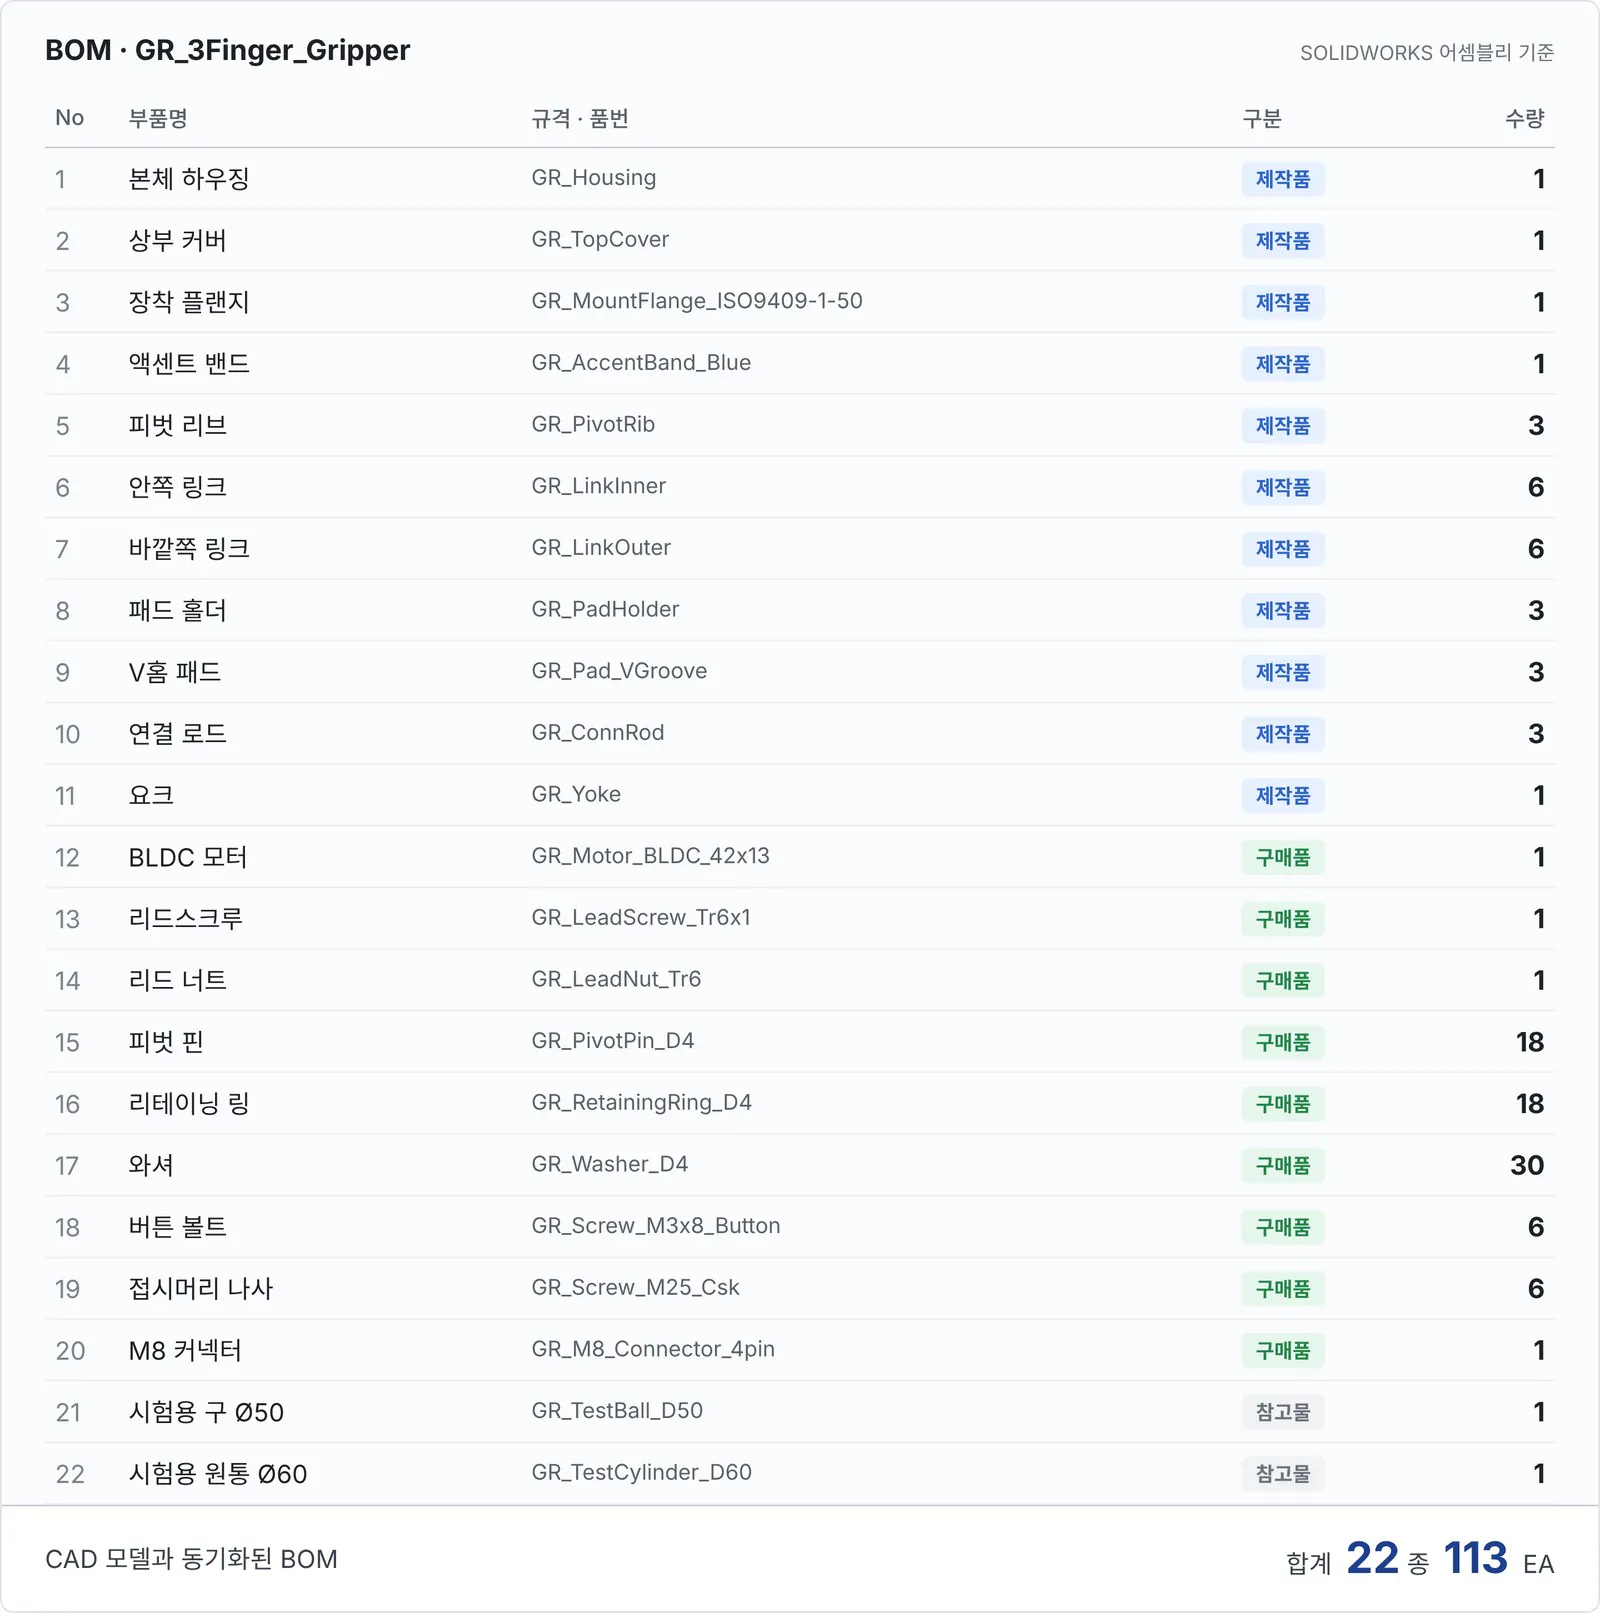
세 손가락을 120° 간격으로 배치하고 리드스크루 1개와 요크로 동시에 구동하도록 조립했습니다. 전체 22종, 113개 부품으로 구성됩니다.
수정 요청 반영
선정한 평행 4절 기구는 그대로 둔 채, 파지 자세별 간섭 검사와 안쪽 링크 강도 확인을 추가로 요청해 같은 CAD 어셈블리에서 이어서 진행했습니다.
03공학 해석 · BOM 생성
동역학 해석
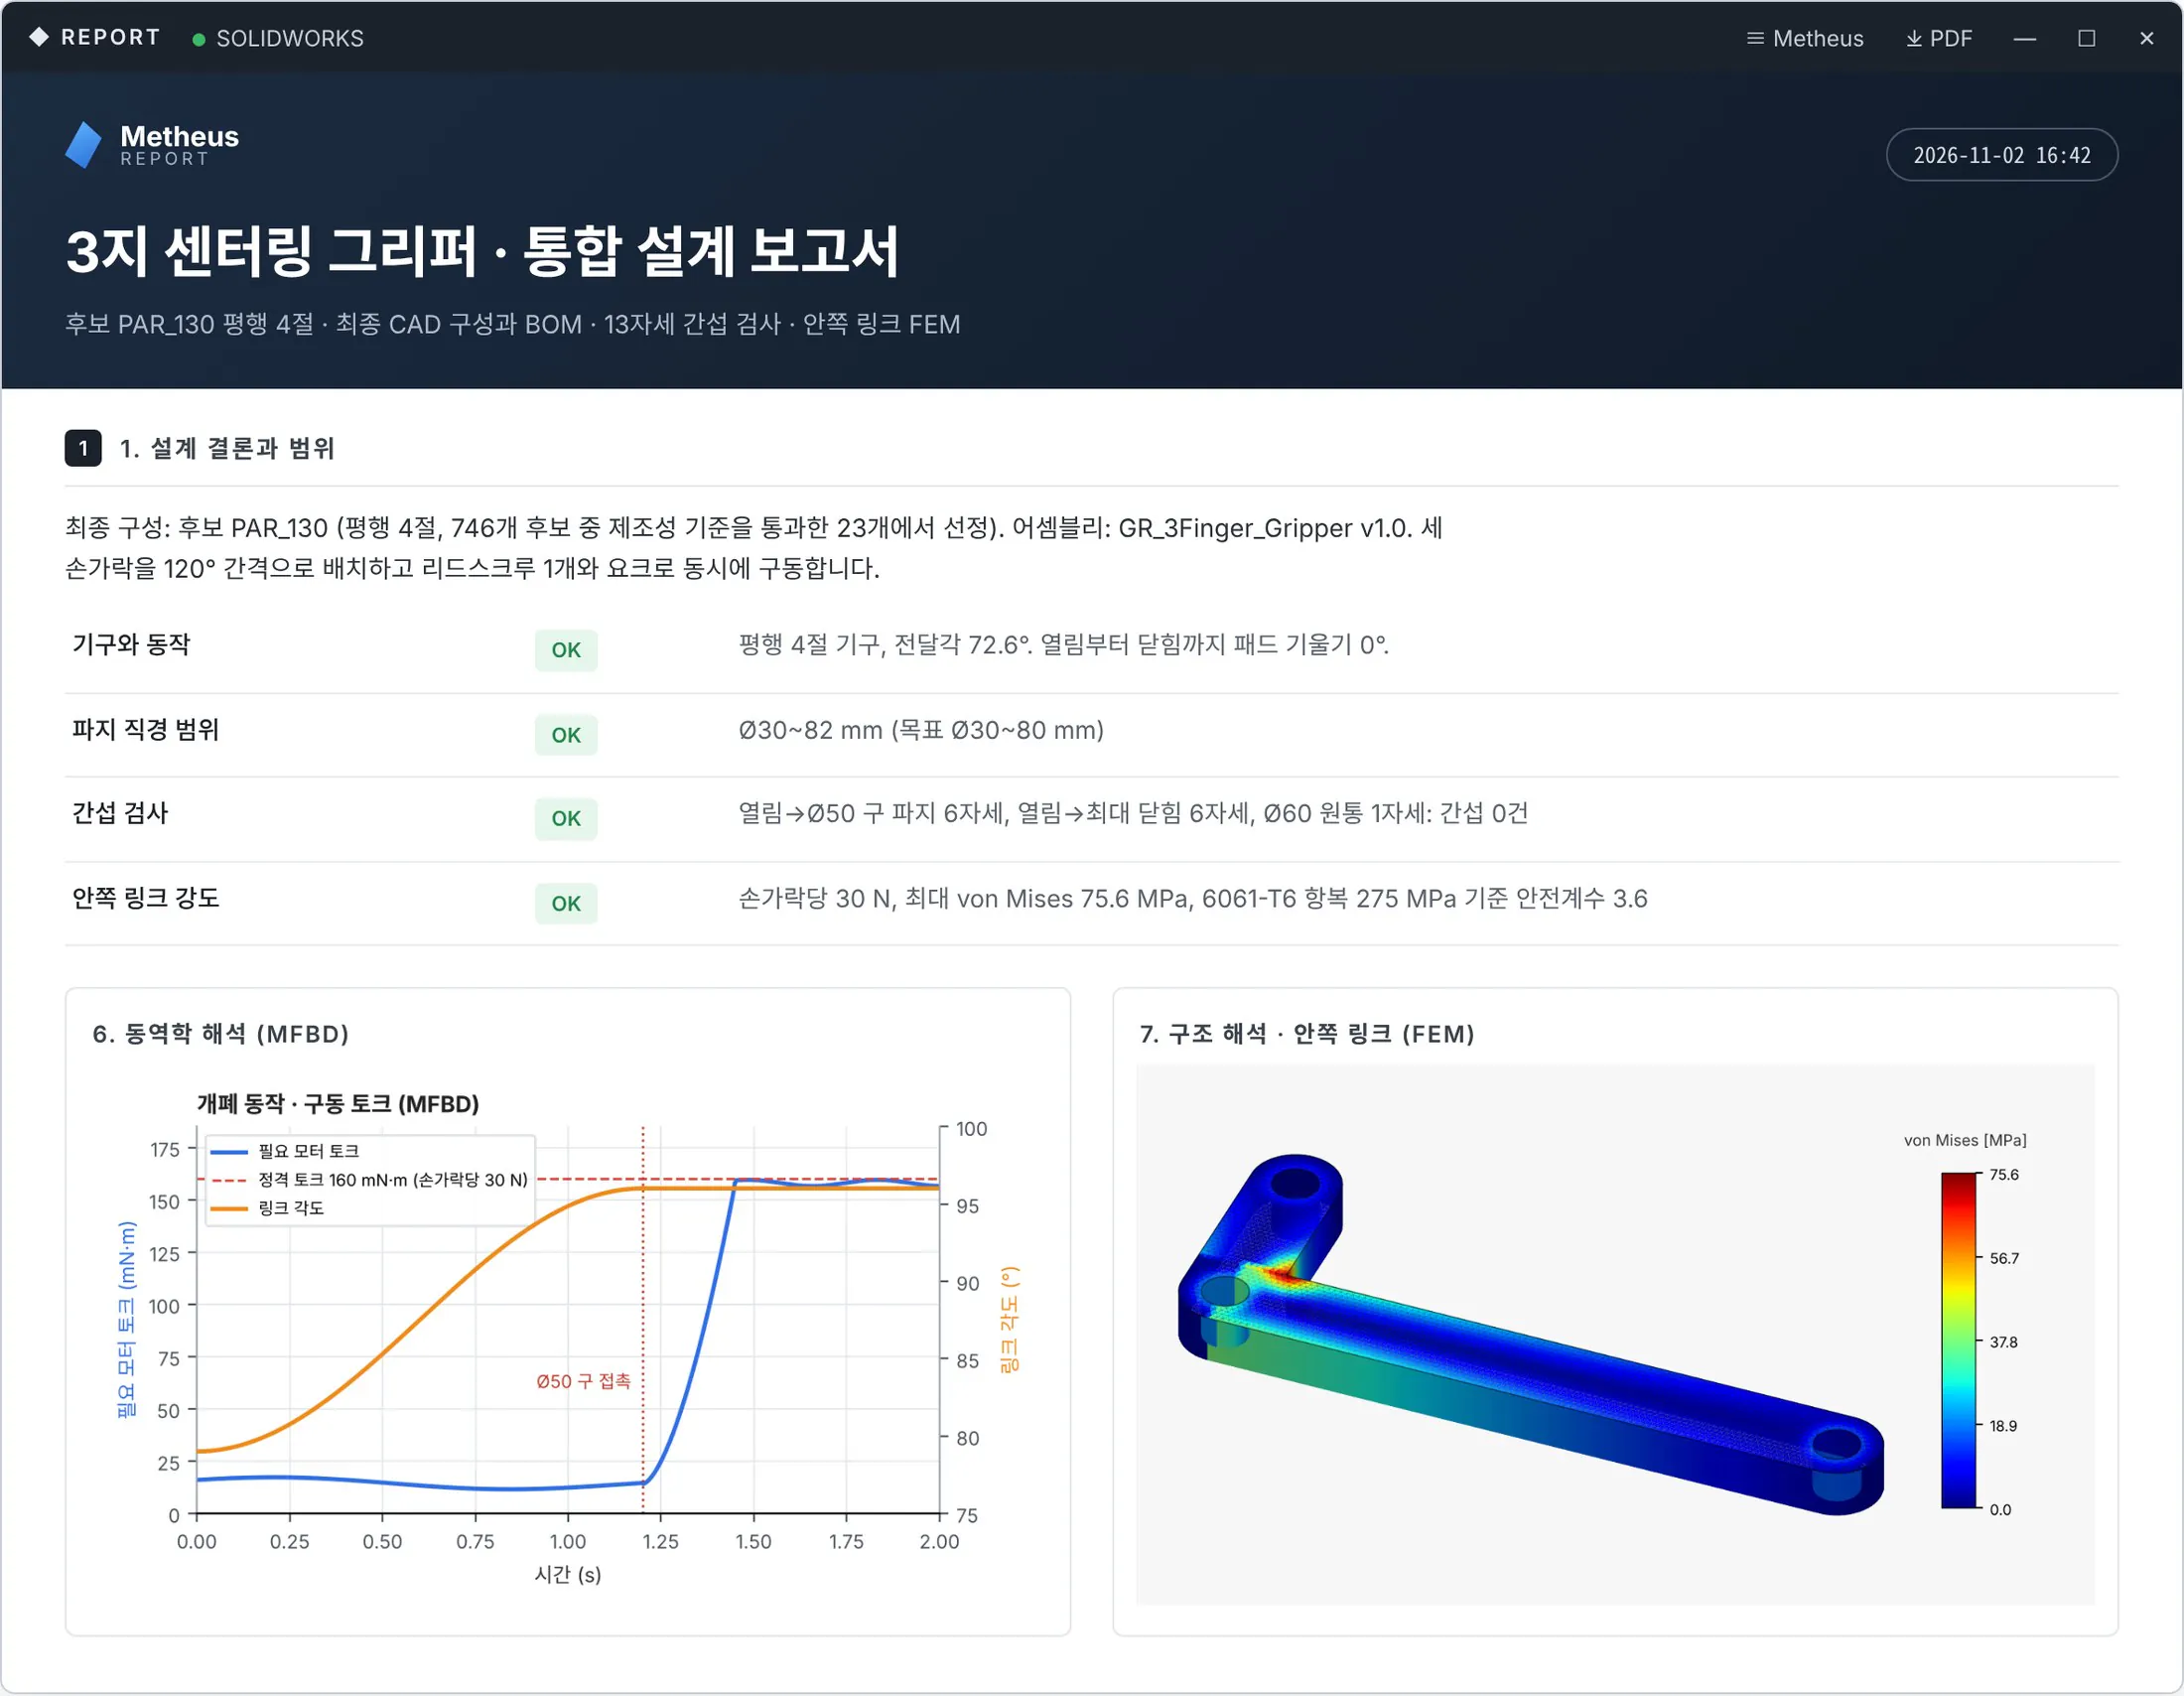
열림부터 Ø50 구 파지, 최대 닫힘, Ø60 원통 자세까지 13개 자세를 검사해 간섭이 없음을 확인했습니다. 열림부터 닫힘까지 패드 기울기는 0°입니다.
구조 해석(FEM)
안쪽 링크에 손가락당 30 N 하중을 걸어 최대 von Mises 응력 75.6 MPa를 확인했습니다. 6061-T6 항복 강도 275 MPa 기준 안전계수는 3.6입니다.
BOM 생성
하우징, 링크, 패드 같은 제작품과 모터, 리드스크루, 피벗 핀, 체결 부품 같은 구매품을 구분해 22종 113개 부품을 BOM으로 정리했습니다.
설계 조건 검토
- 파지 직경 범위 충족
- 목표 Ø30~80 mm결과 Ø30~82 mm
- 구조 강도 충족
- 목표 안전계수 2 이상결과 안전계수 3.6 (75.6 MPa)
- 파지 패드 기울기 충족
- 목표 기울기 1° 이하결과 0° (기구학 해석 기준)
04설계 보고서 · 도면 생성
설계 보고서 출력
요구사항, 746개 후보의 비교와 선정 근거, 수정 요청 이력, 13개 자세 간섭 검사와 안쪽 링크 FEM 결과를 하나의 설계 보고서로 정리했습니다.
CAD, 도면과 BOM 출력
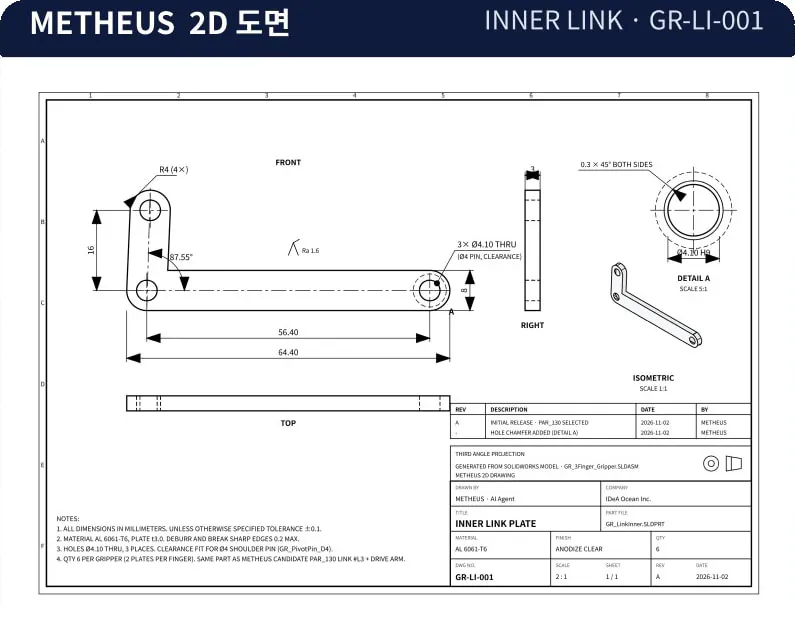
최종 CAD 모델에서 안쪽 링크 2D 도면(GR-LI-001)을 생성했습니다. BOM, 2D 도면과 STEP·STL 파일로 내보낼 수 있습니다.