로봇 그리퍼 설계
한 번의 설계 요청과 수정 요청으로 로봇용 2지 그리퍼를 설계했습니다. 4절 기구를 선택해 97개 부품의 BOM, 도면, 손가락 FEM 해석 결과를 만들었습니다.
- 설계 대상
- 로봇 손목 장착형 2지 그리퍼
- 입력
- 54단어 영문 프롬프트 1회, 수정 요청 1회
- 선정 기구
- 4절 RRRR 기구 (300개 후보 생성)
- 결과물
- 97개 부품 BOM과 도면, 손가락 FEM 해석 보고서
01설계 문제 입력
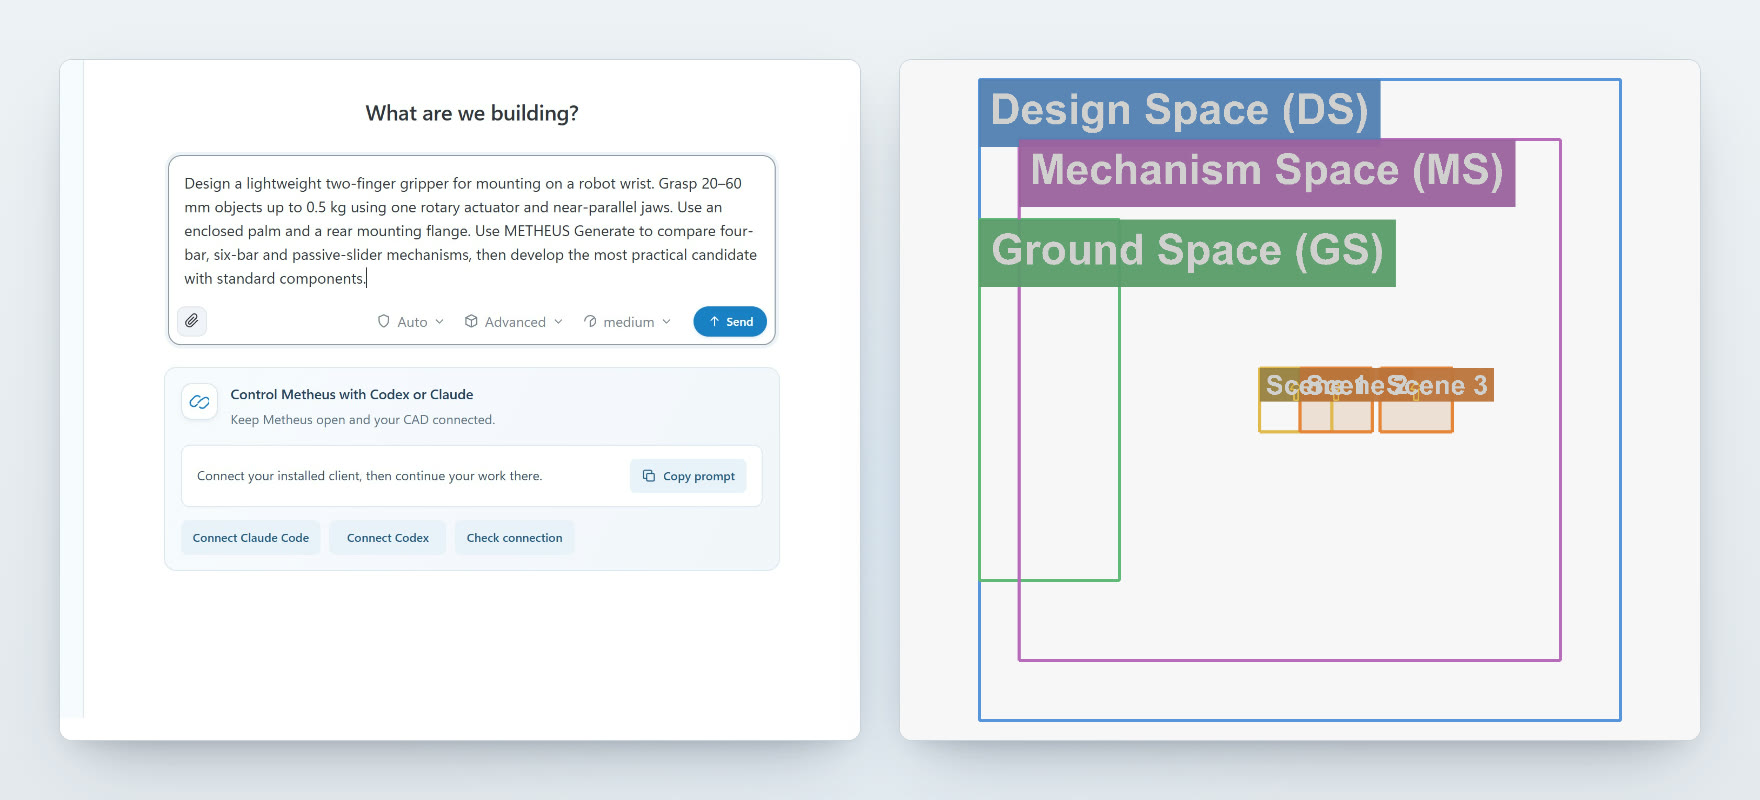
목표 운동 정의
회전 구동기 1개로 20~60 mm 물체(최대 0.5 kg)를 거의 평행한 두 손가락으로 잡도록 목표 운동을 설정했습니다.
공간 제약 정의
기구가 밀폐형 본체 안에 들어가도록 하고, 질량·돌출 길이·운동 중 외형을 검토했습니다.
기타 조건 입력
4절·6절·수동 직동 관절을 비교해 표준 부품으로 구현하도록 요청했습니다. 지정하지 않은 물체 자세·가속도·패드 마찰은 가정으로 구분했습니다.
설계 문제 입력에서는 모든 값을 정확하게 설정할 수 있고, CAD 스케치에서 값을 직접 편리하게 수정할 수도 있습니다.
02자동 설계
기구 생성
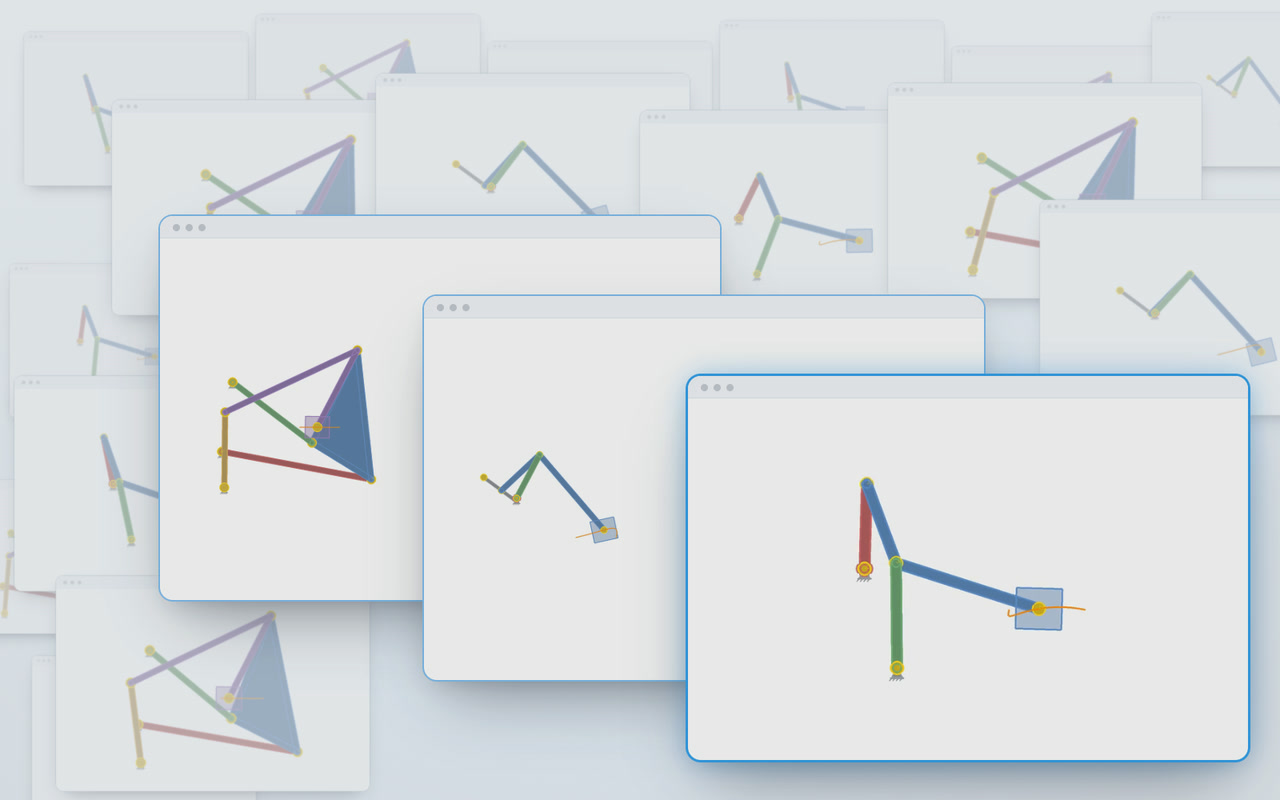
4절·6절·수동 직동 계열에서 후보 300개를 생성하고, 제약조건 재평가를 통과한 167개를 추렸습니다.
설계안 검토
6절 후보가 손가락 자세는 더 일정했지만, 4절 후보가 더 작고 관절과 구동 토크가 적어 선택했습니다. 수동 직동 후보는 손가락 각도 변화가 커 제외했습니다.
3D 모델링 및 부품 선정
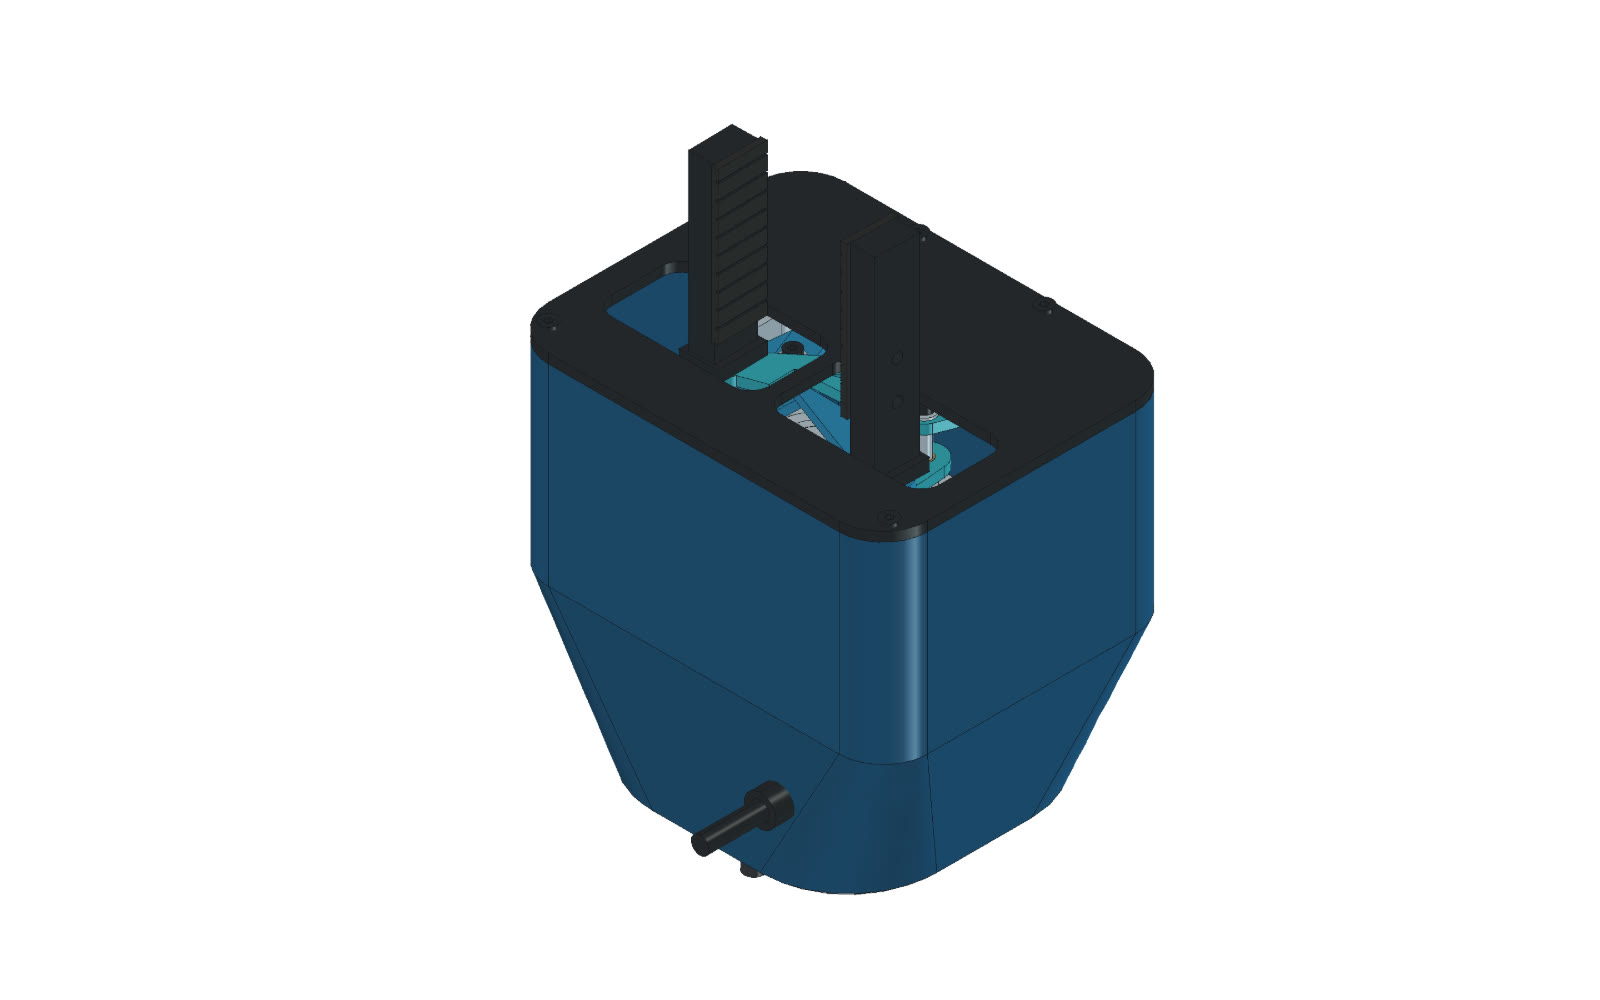
선택한 4절 기구의 손가락·링크·축을 모델링하고, 회전 구동기 1개와 기어 4개로 양쪽 손가락을 구동하도록 표준 부품을 선정했습니다.
부품 조립 및 상세설계
같은 CAD 문서에서 손가락 노출 길이를 25→50 mm로 늘리고 UR5e 툴 플랜지에 맞춘 후면 어댑터를 추가했습니다. 기존 기구와 운동 기록은 유지했습니다.
BOM과 도면 자료
97개 부품(36개 품번)의 BOM과 검토 도면을 작성했습니다. 예상 질량은 1.032 kg이며, FreeCAD·STEP 파일로 제공합니다.
03공학해석 및 보고서 출력
해석 설정과 실행
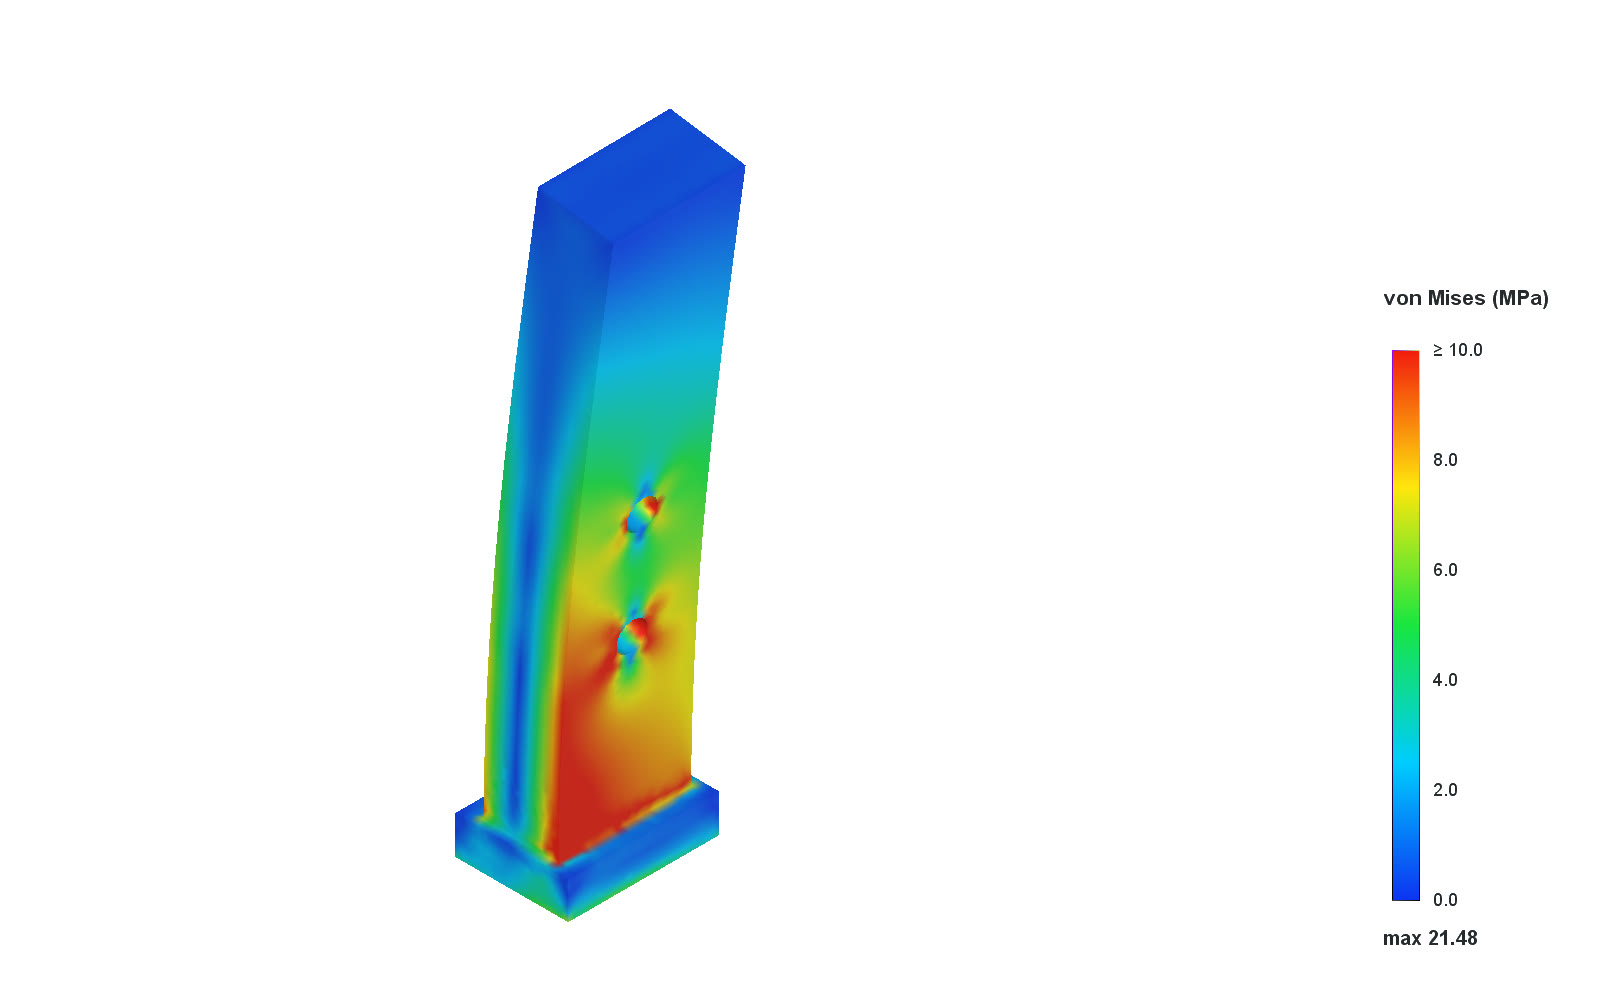
양쪽 손가락에 정적 FEM을 적용했습니다. 25 N 법선력과 7.405 N 접선력에서 최대 응력 21.48/19.59 MPa, 최대 변위 0.052/0.039 mm를 확인했습니다.
설계 보고서 출력
요구사항·후보 선정·수정 이력·해석 결과와 추가 검증 항목(강도·피로·미끄럼)을 하나의 설계 보고서로 정리했습니다.